Kooperativní řízení dopravy a CCAM
Nekoordinovaná automatizace křižovatkám nepomáhá, ale škodí.
- MAVEN (H2020)
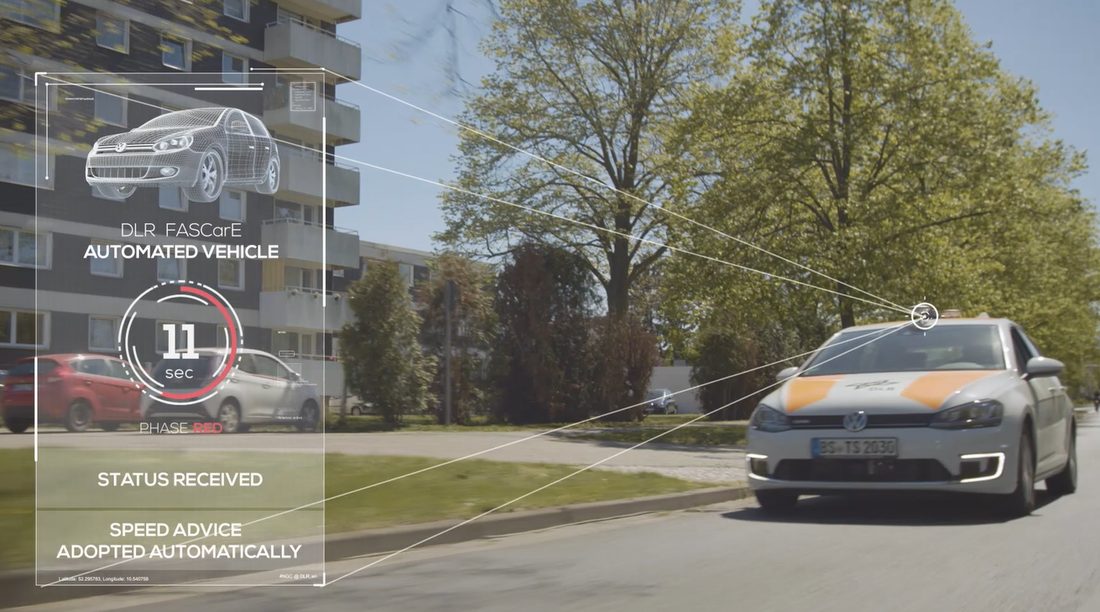
- GLOSA a sady zpráv V2X
- Multiagentní řízení světelné signalizace
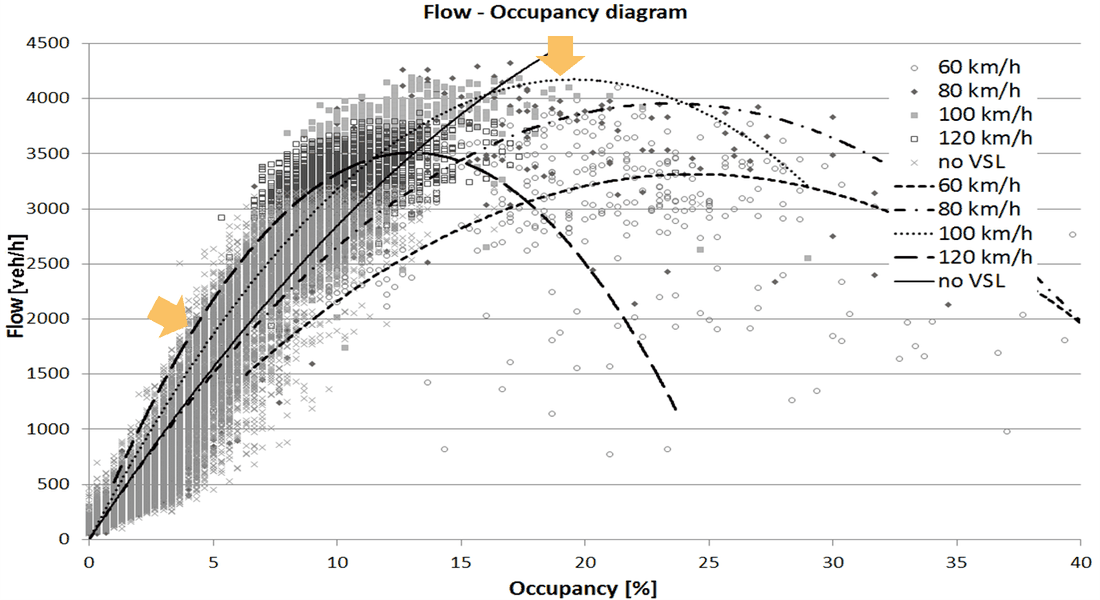
- Proměnné rychlostní limity
- Mobility on Demand
- Hodnocení dopadů
Čím se musí stát dopravní centrála, když už síti sama nevelí?
Automatizovaná vozidla, která optimalizují jen lokálně, vytvářejí fantomové kongesce, nestabilní tvorbu front a snižují propustnost křižovatek. Otázkou není, zda automatizace přijde, ale čím se musí stát dopravní řídicí centrum, aby udrželo pod kontrolou síť, které už plně nevelí.
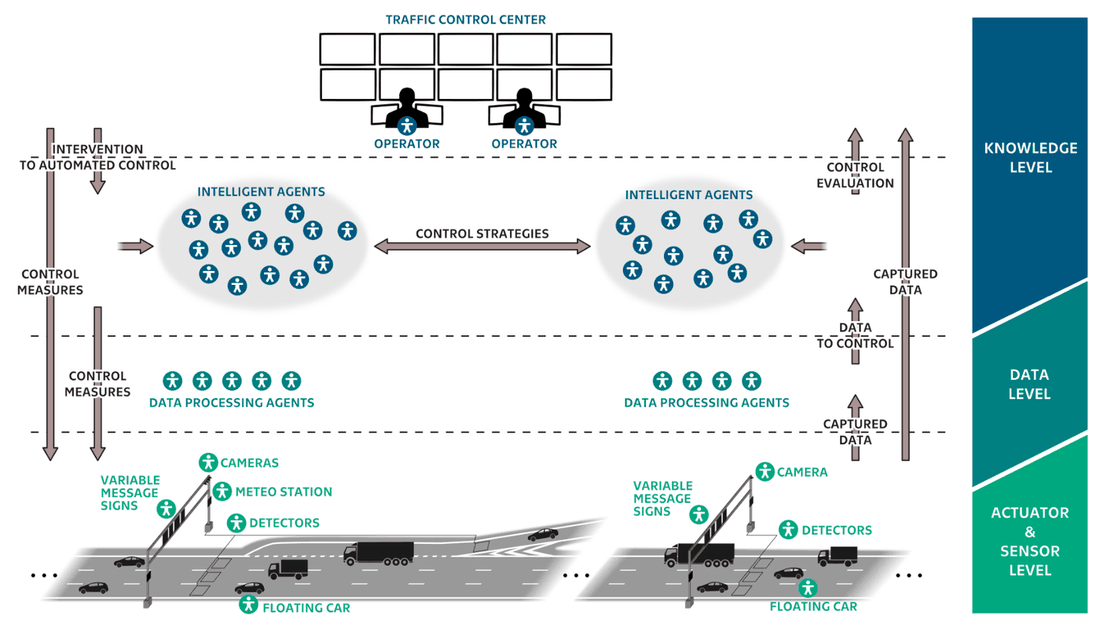
Chápeme to jako jeden obor, nikoli dva. Konektivita a kooperace nejsou tématem odděleným od řízení dopravy: právě ony vůbec umožňují distribuované multiagentní řízení. Náš oblouk vede od řídicího systému, který dnes funguje na okruhu evropské metropole, přes tři generace regulátorů založených na soft computingu až ke kooperativnímu řízení založenému na vyjednávání, ověřenému v evropských polních testech – a právě nasazený systém na začátku tohoto oblouku dodává věrohodnost všemu ostatnímu.
Vědecký přínos
- Hierarchické samoorganizující se řízení. Víceúrovňové řízení samoorganizovaných dynamických kolon shora dolů překonává plně centralizované i plně decentralizované řízení – to je hlavní architektonický závěr programu MAVEN.
- Vyjednávání jako základní prvek řízení. Oboustranně výhodná výměna informací mezi řadičem světelné signalizace a přijíždějící kolonou – formalizovaná, nasimulovaná a nakonec převedená na účelovou funkci pro stabilizaci signálního plánu.
- Přiřazení dopadů při částečné penetraci. Odhad stavu front a přiřazení účinků, když je propojená jen část vozového parku – tedy v režimu, ve kterém bude každé město v příštích dvou desetiletích skutečně fungovat.
Doklady z praxe
Z projektu H2020 MAVEN, v němž ČVUT vedlo pracovní balíček hodnocení dopadů; údaje pocházejí ze zprávy projektu v databázi CORDIS. Odhad délky front se při nízké penetraci propojených vozidel zlepšil o 50 %.
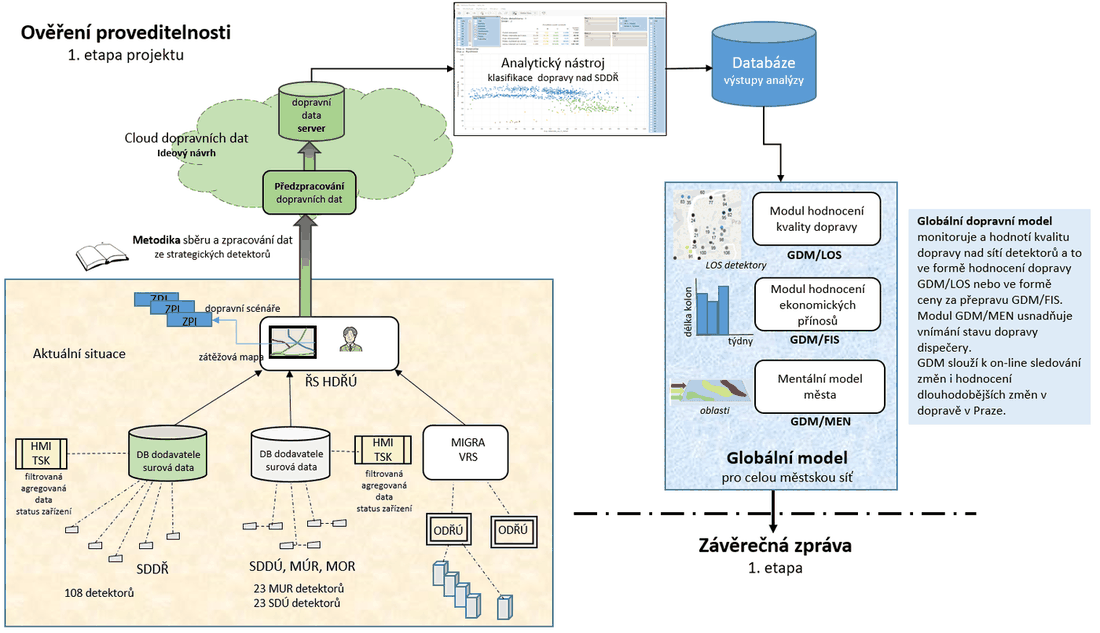
Dále: systém liniového řízení dopravy na dálnici, který dnes běží na Městském okruhu v Praze; patent NL 2018711 na stabilizaci signálního plánu; a čtyři rozšíření zpráv V2X navržená ETSI ITS a konsorciu Car2Car Communication Consortium.
- Použité metody
- M5 SUMO · Vissim · Aimsun
- M2 Multiagentní systémy · fuzzy inference
- M1 Stavové modely · MPC
- M6 Hodnocení dopadů mikrosimulací
- Všech šest skupin →
Dvacet let v jednom oblouku
Deklarovaný směr, zatím bez výsledků
Interakce člověka a stroje a důvěra v automatizovanou dopravu: předávání řízení v poloautomatizovaných systémech, transparentnost pomocí AR ve vozidle, vnější signalizace vůči chodcům a cyklistům a dlouhodobé utváření důvěry. Máme jízdní simulátor a infrastrukturu pro sledování pohledu, ale zatím žádná zjištění – a právě proto pro toto téma hledáme partnera.
Projekty za tímto pilířem
| Projekt | Poskytovatel a identifikátor | Období | Naše role | Pilíř |
|---|
Publikace
Každá položka odkazuje na svůj DOI. Publikace v otevřeném přístupu jsou označeny a lze je číst bez předplatného.
S kým chceme spolupracovat
| Hledáme | Čím přispějeme | Cílové nástroje |
|---|---|---|
| Města a řídicí centra, která se připravují na smíšený automatizovaný provoz | Hodnocení dopadů, návrh algoritmů, metodika hodnocení „před a po“, simulace místních podmínek | Horizon Europe Cluster 5 · CCAM Partnership |
| Konsorcia pilotních a demonstračních projektů CCAM | Vedení pracovního balíčku hodnocení; modelování pilotních lokalit; odhad front a emisí při nízké penetraci | CCAM Partnership · národní testovací polygony |
| Dodavatelé silničních ITS a dopravních řadičů | Řízení založené na vyjednávání, stabilizace signálního plánu, kooperativní odhad front | Bilaterální VaV · TA ČR TREND · Eurostars |
| Skupiny zabývající se lidským faktorem a důvěrou v automatizaci | Jízdní simulátor se sledováním pohledu a deklarovaný program k předávání řízení, AR ve vozidle a vnější signalizaci | Horizon Europe Cluster 5 · CCAM Partnership |